
RAN - аналоговое регулирование
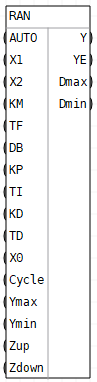
Назначение.
Функциональный блок RAN применяется при построении процессов автоматического управления и позволяет поддерживать заданные характеристики управляемого процесса за счет формирования выходного аналогового управляющего сигнала по принципам ПИД-регулирования. Может использоваться совместно с пропорциональным исполнительным механизмом (позиционером) или в качестве ведущего в схеме каскадного регулирования. Дополнительно к управляющему сигналу вычисляется сигнал рассогласования.
Состав структурной переменной.
Переменная со структурным типом RAN будет добавлена в локальный словарь автоматически при добавлении блока в редактор.
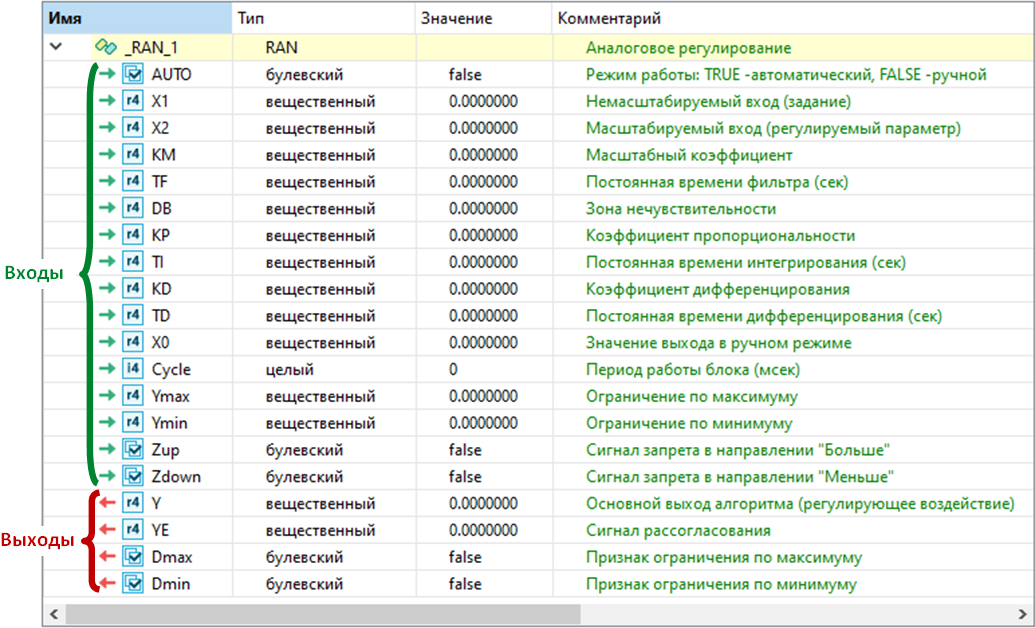
Выбор типа регулирующего воздействия.
Блок RAN может использоваться в качестве П-, ПИ-, ПД- или ПИД-регулятора:
|
Автоматический режим работы.
В автоматическом режиме (AUTO=TRUE) на выходе блока Y формируется регулирующее воздействие по ПИД-закону регулирования. Процесс настройки блока и последовательность преобразований:
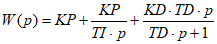 , где KP – коэффициент пропорциональности, TI – постоянная интегрирования, а KD и TD – коэффициент и постоянная дифференцирования, задаваемые через входные параметры.
6. Преобразованный сигнал определяет регулирующее воздействие и передается на выход Y.
7. Значение входного параметра Cycle определяет интервал между расчетами регулирующего воздействия и кратен времени цикла контроллера. При значении Cycle<=0 период работы блока равен циклу контроллера.
В момент включения автоматического режима, интегральная часть регулятора приводится к значению IV=X0-KP×Xz, дифференциальная часть регулятора обнуляется (производная приравнивается к нулю), а значение выходного сигнала Y не изменяется, что обеспечивает безударный переход на автоматический режим работы.
|
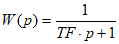 .
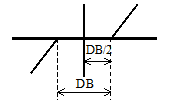
Ручной режим работы.
В ручном режиме (AUTO=FALSE), значение входного сигнала X0 без изменения передается на основной выход блока Y=X0, а значение входного сигнала X2 не фильтруется, поэтому выход YE=Xe=X1-KM×X2.
|
Ограничение выходного сигнала Y.
Ограничить диапазон допустимых значений выходного сигнала Y можно с использованием входных параметров Ymax (максимально допустимое значение) и Ymin (минимально допустимое значение). Ограничение доступно в любом режиме работы. Алгоритм будет правильно работать, если Ymax>Ymin.
Отследить выход сигнала Y за границы допустимого диапазона можно по дискретным выходным параметрам Dmax и Dmin согласно таблице:
Запретить изменение выходного сигнала Y и интегральной составляющей можно с использованием входных дискретных сигналов Zup и Zdown:
|
Пример синтаксиса на языке ST.
//вызов функционального блока
Block.RAN(AUTO, X1, X2, KM, TF, DB, KP, TI, KD, TD, X0, Cycle, Ymax, Ymin, Zup, Zdown);
//чтение регулирующего сигнала
Y := Block.Y;
//чтение сигнала рассогласования
YE := Block.YE;
//выход Dmax=true, если Y>=Ymax
Dmax := Block.Dmax;
//выход Dmin=true, если Y<=Ymin
Dmin := Block.Dmin;
|