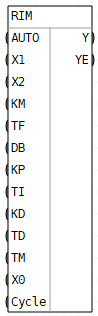
Функциональный блок RIM применяется при построении систем автоматического ПИД-регулирования и позволяет поддерживать заданные характеристики управляемого процесса за счет формирования выходного аналогового регулирующего сигнала по принципам ПИД- и ПДД2-регулирования. Может применяться совместно с блоком широтно-импульсной модуляции PWM, который преобразует выходной аналоговый сигнал блока RIM в последовательность импульсов для дискретного или импульсного вывода. Дополнительно к регулирующему сигналу вычисляется сигнал рассогласования.
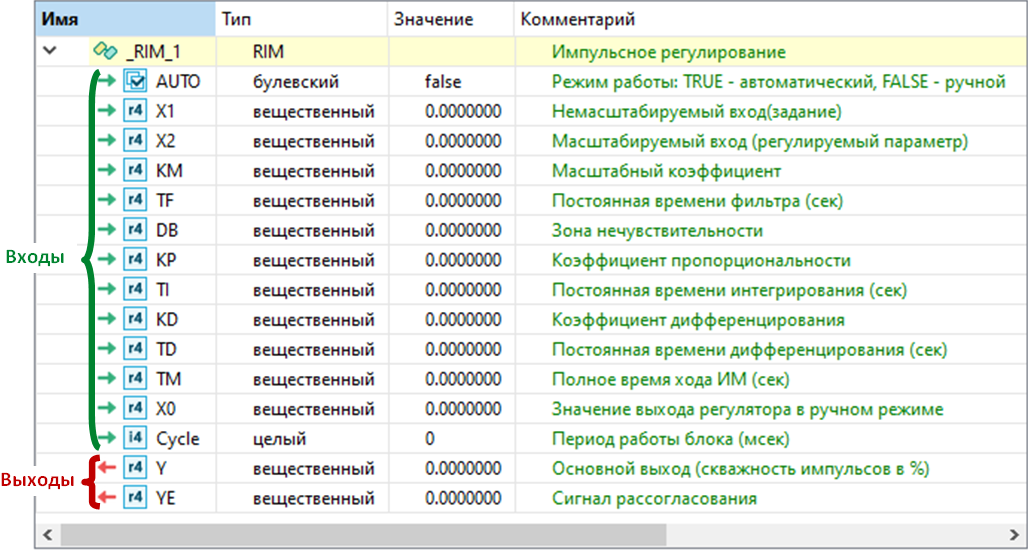
Состав структурной переменной.
Переменная со структурным типом RIM будет добавлена в локальный словарь автоматически при добавлении блока в редактор.
Выбор типа регулирующего воздействия.
Блок RIM может использоваться в качестве П-, ПИ-, ПД- или ПИД-регулятора:
в П-регуляторе сигнал регулируется пропорциональным управляющим воздействием. Для этого настраивается только коэффициент пропорциональности KP, а входные параметры TI=0, KD=0 и TD=0.
в ПИ-регуляторе сигнал регулируется суммой пропорционально-интегральных управляющих воздействий. Для этого настраиваются коэффициент пропорциональности KP и постоянная интегрирования TI, а входные параметры KD=0 и TD=0.
в ПД-регуляторе сигнал регулируется суммой пропорционально-дифференциальных управляющих воздействий. Для этого настраиваются коэффициент пропорциональности KP, коэффициент дифференцирования KD и постоянная дифференцирования TD, а входной параметр TI=0.
в ПИД-регуляторе сигнал регулируется суммой пропорционально-интегрально-дифференциальных управляющих воздействий. Для этого настраиваются все коэффициенты: KP, TI, KD и TD.
Автоматический режим работы.
В автоматическом режиме (AUTO=TRUE) на выходе блока Y формируется регулирующее воздействие по ПДД2-закону регулирования, а на выход YE выводится сигнал рассогласования. Процесс настройки блока и последовательность преобразований:
Определить тип регулирующего воздействия и передать соответствующие значения во входные параметры KP, TI, KD и TD. Отрицательные значения параметров KP, KD и TD воспринимаются как нулевые значения, а значение TI<=0, воспринимается как TI=1.
Рекомендуется изменять параметры настройки регулятора (DB, KP, TI, KD, TD) в ручном режиме работы.
Если значение TF > 0, входной сигнал X2 фильтруется (проходит через апериодическое звено 1-го порядка) в соответствии с передаточной функцией, где TF - постоянная времени фильтра:
.
При TF<=0, входной сигнал X2 не фильтруется.
Определяется значение рассогласования по формуле Хe=X1-KM*X2f, где X1 - входное задание, X2f - отфильтрованный входной сигнал X2, а KM - коэффициент масштабирования. Сигнал рассогласования Xe передается на выход YE (YE=Xe).
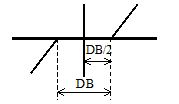
Сигнал рассогласования Xe проходит через зону нечувствительности DB, на выходе из которой формируется сигнал Xz по следующим правилам:
если |Xe|<=DB/2, то Xz=0;
если Xe>DB/2, то Xz=Xe-DB/2;
если Xe<DB/2, то Xz=Xe+DB/2;
если DB<=0, то Xz=Xe.
Процесс прохождения сигнала через зону нечувствительности продемонстрирован на следующем изображении.
5. Сигнал Xz после зоны нечувствительности преобразуется по ПДД2-закону регулирования в соответствии с передаточной функцией:
,
что позволяет совместно с исполнительным механизмом постоянной скорости, имеющим передаточную функцию Wим(р) = 1/(ТM·р) приближенно реализовать ПИД-преобразование сигнала Хz в соответствии с передаточной функцией:
,
где TM – полное время хода ИМ, KP – коэффициент пропорциональности, TI – постоянная интегрирования, KD и TD – коэффициент и постоянная дифференцирования.
6. Преобразованный сигнал определяет регулирующее воздействие и передается на выход Y.
7. Значение входного параметра Cycle определяет интервал между расчетами регулирующего воздействия и кратен времени цикла контроллера. При значении Cycle<=0 период работы блока равен циклу контроллера.
В момент включения автоматического режима (изменение входного дискретного сигнала AUTO по переднему фронту: FALSE → TRUE), первая и вторая производные приравниваются к нулю, выход регулятора равен нулю, что обеспечивает безударный переход на автоматический режим работы.
Ручной режим работы.
При ручном режиме (AUTO=FALSE), значение входного сигнала X0 без изменения передается на основной выход блока Y=X0, а значение входного сигнала X2 не фильтруется, поэтому YE=Xe=X1-KM*X2.

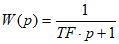 .
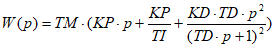 ,
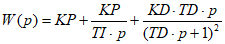 ,